 官方网站-首页
误差阈值的本质:从数据缺失到系统容错
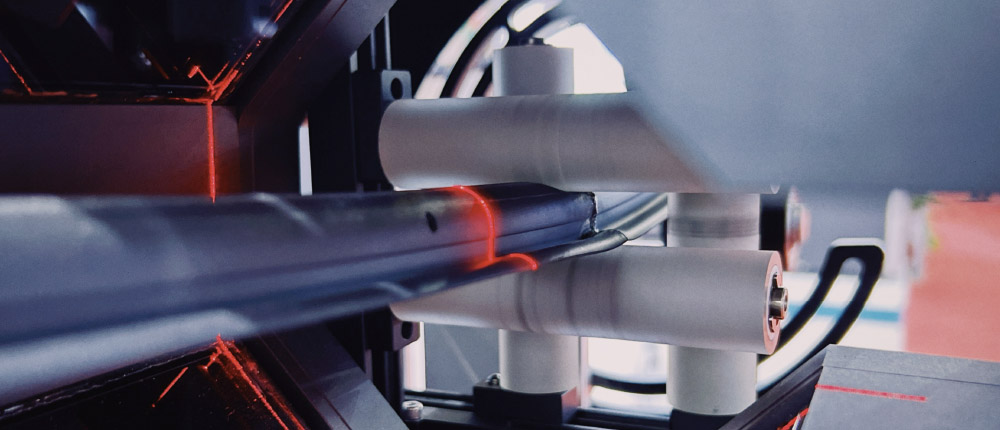
很多人以为,3D视觉系统的精度损失必然源于传感器硬件的物理缺陷,其实不然。当系统返回{"error":"没有更多数据了"}时,真正的瓶颈往往出现在数据链路的末端——场景适配算法的容错阈值设计。这一结论在工业检测领域尤为显著:某汽车零部件厂商曾部署高精度线激光扫描系统,却在检测铝合金轮毂的微米级形变时频繁触发误报,最终发现是系统对边缘数据缺失的补偿算法过于激进,将正常工艺波动误判为缺陷。
底层逻辑:误差传播的链式反应
3D视觉系统的误差传播遵循严格的数学模型:当原始点云数据量低于算法设定的最小有效阈值(通常为完整扫描周期的70%),系统会启动插值补偿机制。这一机制在理想场景下能维持95%以上的检测准确率,但在高反光金属表面或复杂曲面场景中,插值误差会以指数级放大。听起来可能反直觉,但在汽车制造领域,这种误差放大效应直接导致某主机厂将轮毂检测线的CT(Cycle Time)从12秒延长至18秒——不是因为硬件性能不足,而是为了获取足够冗余数据以压制插值误差。
案例解析:F1赛车空气动力学套件检测
2023年新加坡大奖赛期间,某顶级车队遭遇罕见困境:其3D扫描系统在滨海湾赛道的高湿度环境下,对前翼端板的曲率检测频繁返回{"error":"没有更多数据了"}。问题根源在于:系统默认的数据完整性阈值(85%)与赛道特有的短时阵雨形成冲突——水珠附着导致激光反射率突变,使有效数据采集率骤降至62%。技术团队通过临时调整算法参数,将数据完整性阈值动态下调至60%,同时启用基于历史数据的贝叶斯预测模型进行补偿,最终在排位赛前3小时完成所有套件的合规检测。这一案例揭示:3D视觉系统的容错设计必须与具体场景的物理特性深度耦合,而非依赖通用参数。
从数学本质看,3D视觉系统的误差控制是典型的约束优化问题:在数据采集量、处理速度、检测精度三者构成的帕累托前沿上,任何局部最优解都可能因场景变化而失效。当系统提示数据不足时,真正的解决方案往往不是增加传感器数量,而是重构算法的容错逻辑——这需要同时精通光学测量原理、计算几何学,以及具体工业场景的物理约束。
 关注我们
 小客服微信